Arduino ile PWM Nedir? LED Parlaklığı ve DC Motor Hızı Nasıl Ayarlanır?
Yazar Devre KartıYayın: 3 dk okuma
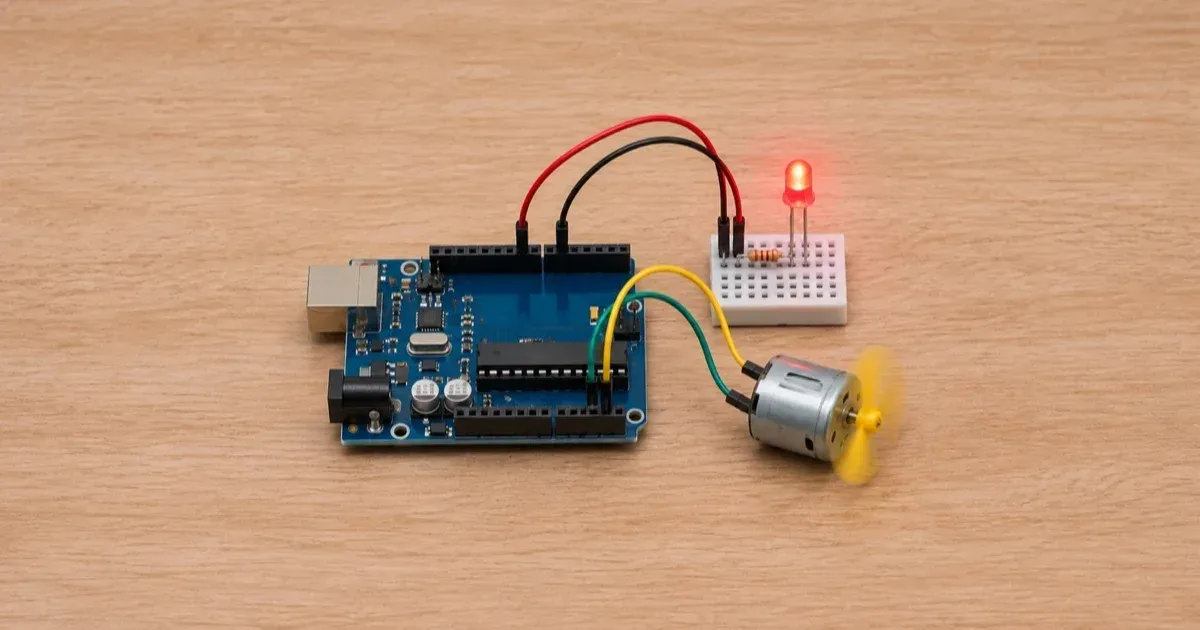
PWM (darbe genişlik modülasyonu), Arduino çıkışını hızla açıp kapatarak LED parlaklığını veya uygun bir sürücü üzerinden DC motor hızını ayarlayan bir yöntemdir. Çıkış gerçek bir analog gerilim üretmez; darbelerin ortalama etkisi değişir.
Arduino ile PWM ve görev döngüsü nedir?
Bir PWM periyodunda sinyal bir süre HIGH, kalan sürede LOW durumundadır. Görev döngüsü (duty cycle), HIGH süresinin periyodun tamamına oranıdır. Oran arttıkça LED'in zamana göre ortalama akımı ve parlaklığı artar.
Frekans, bir saniyedeki periyot sayısıdır. İdeal anahtarlamada 5 V'luk bir sinyalin görev döngüsü %50 ise ortalama gerilim yaklaşık 2,5 V olur. Bu, çıkışın sürekli 2,5 V verdiği anlamına gelmez; gerçek motor hızı sürücüye ve yüke bağlıdır.
analogWrite(pin, değer) belirtilen görev döngüsünde sürekli bir dikdörtgen dalga üretir. Değer aralığı 0–255'tir: 0 sürekli LOW, 255 sürekli HIGH anlamına gelir. Ara değerler LED parlaklığı veya motor hızı ayarında kullanılabilir.
Arduino UNO PWM pinleri ve frekansları
UNO R3 ve önceki sürümlerde 14 dijital giriş/çıkış pininin altısı PWM çıkışı olarak kullanılabilir. Pin ve yaklaşık frekansları şöyledir:
| PWM pinleri | Yaklaşık frekans |
|---|---|
| 3, 9, 10, 11 | 490 Hz |
| 5, 6 | 980 Hz |
5 ve 6 numaralı pinler millis() ve delay() ile bir zamanlayıcıyı paylaşır. Bu etkileşim düşük görev döngüsünde beklenenden yüksek çıkışa yol açabilir; 0 değeriyle bile çıkış tam kapanmayabilir.
PWM ile LED parlaklığı nasıl ayarlanır?
PWM frekansı gözün algılayabileceği hızın altında kalırsa LED titriyor gibi görünebilir.
Seri direnç ve bağlantı
LED'in uzun bacağı olan anodunu uygun bir seri direnç üzerinden 9 numaralı PWM pinine, katodunu GND'ye bağlamak bir örnek devredir. Seri direnç akımı sınırlar; PWM kullanılsa da açık kalma anındaki akım LED'in sınırını aşmamalıdır.
Direnç hesabı R = (Vpin − VLED) / I formülüyle yapılır. Burada Vpin pin gerilimi, VLED LED üzerindeki gerilim, I ise seçilen akımdır; direnç LED veri sayfasındaki akıma göre seçilir.
Aşağıdaki kod, direnç üzerinden pine bağlı LED'i sabit bir parlaklıkta yakar. Bağlantıda HIGH çıkış LED'i etkinleştirir.
const int ledPin = 9; // PWM pini; HIGH LED'i yakar

void setup() {
  pinMode(ledPin, OUTPUT);
  analogWrite(ledPin, 128); // Orta düzey PWM
}

void loop() {
}
Sabit aralıklarla açıp kapatma örnekleri LED yakıp söndürme kodları yazısında ele alınır. Bu örneklerde parlaklık ayarı yerine LED belirli aralıklarla açılıp kapatılır.
Potansiyometre ile parlaklık
Potansiyometrenin iki dış ucu 5 V ve GND'ye, orta ucu A0 analog girişine bağlanır. LED bağlantısı önceki örnekteki gibi kalır. Orta uçtan okunan değer düğmenin konumuna göre değişir.
analogRead() değeri 0–1023 aralığındadır; PWM çıkışının ölçeği ise 0–255'tir. Okunan değeri doğrudan analogWrite() işlevine vermek bu iki aralığı karıştırır. map() giriş aralığını çıkış aralığına dönüştürür:
const int potPin = A0;
const int ledPin = 9; // PWM pini; HIGH LED'i yakar

void setup() {
  pinMode(ledPin, OUTPUT);
}

void loop() {
  int okuma = analogRead(potPin);           // 0–1023
  int parlaklik = map(okuma, 0, 1023, 0, 255);
  analogWrite(ledPin, parlaklik);           // 0–255
}
PWM ile DC motor hızı nasıl ayarlanır?
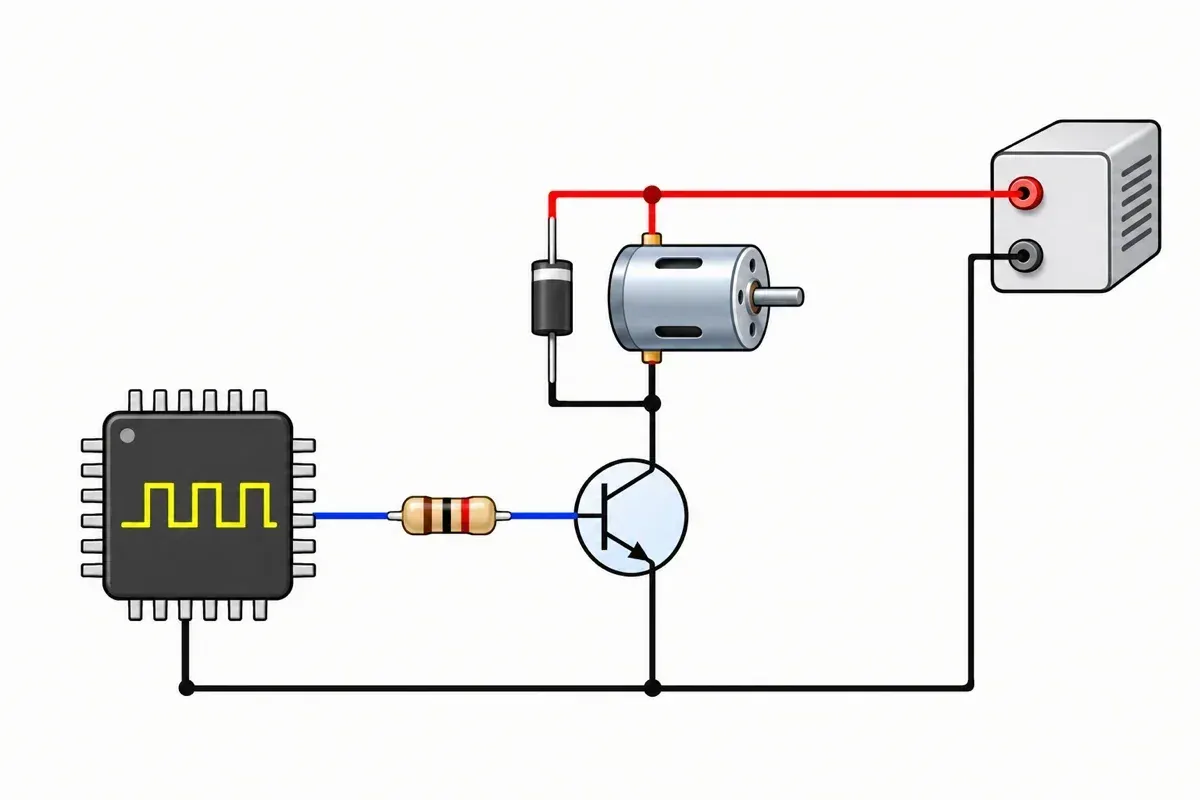
Motor doğrudan çıkış pinine bağlanmaz; çektiği akım karta zarar verebilir. PN2222 gibi bir transistör anahtar olarak kullanıldığında, pinin küçük akımı transistörün tabanını sürer ve transistör motor akımını anahtarlar. Motor, ayrı bir harici beslemeden çalışır.
Transistör ve diyot bağlantısı
Motor ve harici besleme tarafında kablolamaya başlamadan önce besleme kapatılır. Örnek düzenekte 5 V gibi düşük bir gerilimle çalışılır ve bileşenlerin kullanılacak motor ve beslemeye uygunluğu gözetilir.
NPN transistörlü bir bağlantıda PWM pini uygun bir direnç üzerinden transistörün tabanına gider. Transistörün emitörü GND'ye, kolektörü motorun eksi tarafına bağlanır; motorun diğer ucu harici beslemenin +V hattına gider. Harici beslemenin eksi ucu ile kartın GND'si ortaklanır; böylece sürme sinyalinin ortak bir gerilim referansı olur.
Motor kapatıldığında ters yönde bir gerilim sıçraması oluşabilir. Motor uçlarına ters yönde bağlanan flyback diyot, oluşan ters akımı kısa devre ederek devrenin korunmasına yardımcı olur. Diyodun çizgili ucu (katot) beslemenin +V tarafına, diğer ucu motorun transistör tarafına bağlanır.
Seri monitörden hız ayarı
Bu örnekte 3 numaralı PWM pini yukarıdaki transistör devresini sürer. Seri monitörden 0–255 arasında bir tam sayı ve satır sonu gönderildiğinde kod değeri çıkışa uygular.
const int motorPin = 3; // PWM pini; HIGH transistörü sürer

void setup() {
  pinMode(motorPin, OUTPUT);
  Serial.begin(9600);
}

void loop() {
  if (Serial.available() > 0) {
    int hiz = Serial.parseInt();
    hiz = constrain(hiz, 0, 255);
    analogWrite(motorPin, hiz);
    while (Serial.available() > 0) Serial.read();
  }
}
Düşük bir değerde motor dönmeyebilir; bu durum motora ve üzerindeki yüke bağlıdır. Yük değiştiğinde hız da değişebilir; geri besleme olmadan sabit bir hızın korunacağı varsayılmamalıdır.
Kaynaklar
- analogWrite() Referansı — Arduino
- Arduino Uno Rev3 — Arduino
- Arduino Lesson 13: DC Motors — Transistors — Adafruit
- Arduino Lesson 13: DC Motors — Arduino Code — Adafruit
- Texas Instruments uygulama notu (slyy163) — Texas Instruments
İlgili yazılar
UART ve Seri Haberleşme Nedir? Baud Rate, TX/RX ve Arduino Serial Monitor
UART, veriyi bit bit ve ortak saat hattı olmadan taşıyan seri bir arayüzdür. Çerçeve yapısı, baud rate, TX/RX bağlantısı ve Arduino Serial Monitor ayarları bu yazıda adım adım anlatılır.
· 5 dk okuma
I2C Haberleşme Protokolü Nedir? Arduino ile Adres Tarama (I2C Scanner)
I2C veri yolunun çalışma mantığını ve Arduino ile bir modülün adresini nasıl tarayacağınızı öğrenin.
· 4 dk okuma
Ohm Kanunu Nedir? Gerilim Bölücü ve LED Direnci Hesabı Adım Adım
Ohm kanununu, direnç gücünü ve gerilim bölücünün yük etkisini örneklerle öğrenin. LED için seri direnç seçimini 5 V ve 3,3 V üzerinden hesaplayın.
· 6 dk okuma
I2C, UART ve SPI Arasındaki Fark Nedir? Projeniz İçin Hangisini Seçmelisiniz?
I2C, UART ve SPI bağlantılarını hız, hat yapısı ve kullanım alanları açısından karşılaştırın. Projenizin ihtiyaçlarına uygun arayüzü seçin.
· 4 dk okuma