Arduino ile Servo Motor Kontrolü: Servo Nasıl Çalışır, Nasıl Bağlanır ve Kodla Açı Ayarlanır
Yazar Devre KartıYayın: 4 dk okuma
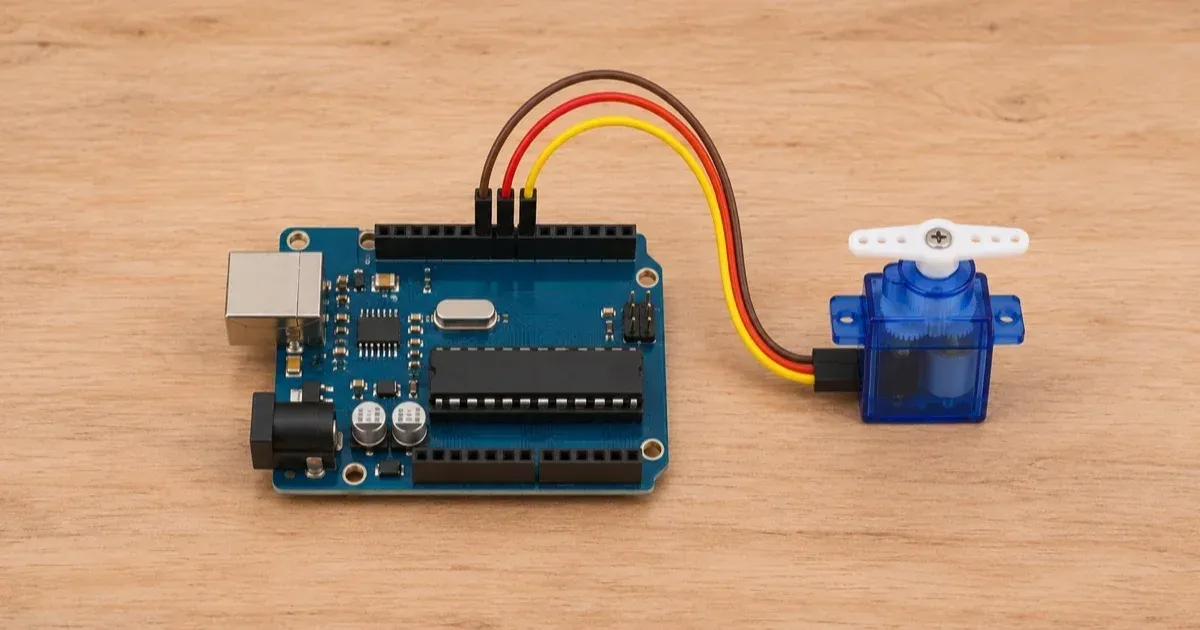
Arduino ile servo motor kontrol etmek için servoya kısa darbeler göndermek gerekir. Darbenin genişliği servonun mil konumunu belirler. Arduino kartı bu darbeleri üretir; Servo kütüphanesindeki write() komutu ile de hedef açıyı doğrudan verirsiniz.
İlk kurulumda dikkat edilecek iki nokta güç ve toprak bağlantısıdır.
Servo motor nasıl çalışır?
Standart bir servonun içinde üç temel parça bulunur:
- Küçük bir motor ve dişli kutusu
- Çıkış milinin konumunu ölçen bir potansiyometre
- Motoru yöneten elektronik devre
Kontrol devresi, potansiyometreden okunan gerçek konumu istenen konumla karşılaştırır. Fark kapanana kadar motoru döndürür. Bu yüzden servo, hedefe gelip durabilen bir konum sistemi gibi çalışır.
Hedef konum, sinyal kablosundan gelen darbelerle bildirilir. Darbe genişliği darbe dizisinin bir parçasıdır; darbe genişliği modülasyonu (PWM) mantığını daha ayrıntılı görmek için PWM nedir? yazısına bakabilirsiniz. Servo için temel değerler şunlardır:
| Darbe genişliği | Servodaki karşılığı |
|---|---|
| 1 ms | Kontrol aralığının bir ucu |
| 1,5 ms | Nötr (orta) konum |
| 2 ms | Kontrol aralığının öteki ucu |
Bu örnekte 1 ms ile 2 ms arasındaki değişim tipik olarak yaklaşık 90 derecelik bir hareket üretir. Darbeler saniyede yaklaşık elli kez tekrarlanır. Aralığın 1–2 ms olması bir örnek değerdir.
Servo nasıl bağlanır?
Servonun üç kablosu vardır: güç, toprak ve sinyal. Kablo renkleri üreticiye göre farklı olabilir; kablonun işlevini her zaman ürünün bağlantı bilgisinden doğrulayın. Arduino tarafında bağlantı şöyle yapılır:
| Kablo | Arduino tarafı | Görevi |
|---|---|---|
| Güç | 5V pini ya da harici güç kaynağının + ucu | Motoru ve devreyi besler |
| Toprak (GND) | Bir GND pini | Ortak referans noktasıdır |
| Sinyal | Dijital bir pin (bu yazıda pin 3) | Darbe dizisini taşır |
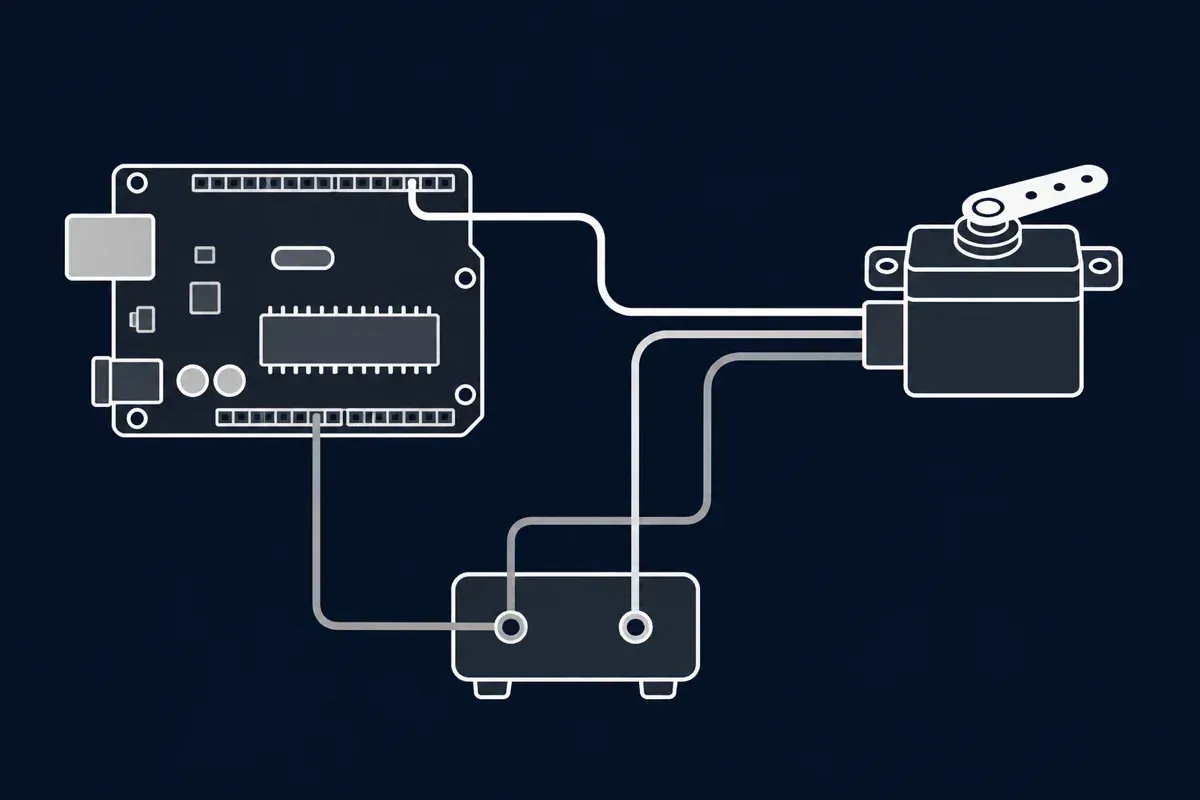
Servo motorlar önemli miktarda güç çeker. Arduino kartı bu enerjiyi her zaman yeterli sağlayamayabilir. Birden fazla servo kullanacaksanız ayrı bir besleme gerekebilir. Harici bir kaynak kullanıyorsanız Arduino'nun GND ucu ile kaynağın GND ucunu birleştirin.
Bir uyarı daha: Mega dışındaki kartlarda Servo kütüphanesini kullandığınızda 9 ve 10 numaralı pinlerdeki analogWrite() (PWM) işlevi devre dışı kalır. Servo bu pinlere bağlı olmasa bile durum aynıdır. Sinyal kablosunu bu iki pine bağlamak yerine başka bir dijital pin seçin.
Servo kütüphanesi: temel fonksiyonlar
Kütüphane #include <Servo.h> ile eklenir. Bir servo nesnesi tanımlandıktan sonra sık kullanılan fonksiyonlar şunlardır:
| Fonksiyon | Ne yapar |
|---|---|
attach(pin) |
Servoyu bir pine bağlar |
write(açı) |
Standart servoda 0–180 derecelik hedef açıyı ayarlar |
writeMicroseconds(us) |
Darbe genişliğini mikrosaniye cinsinden doğrudan verir |
read() |
Son verilen hedefi döndürür |
detach() |
Servo değişkenini pininden ayırır ve o pindeki darbeleri durdurur |
attach() varsayılan olarak 544 µs'yi en düşük açıya, 2400 µs'yi en yüksek açıya eşler. Bu değerler kütüphanenin eşleme uçlarıdır; her servonun gerçek hareket sınırı değildir. Farklı bir servoda sınırları attach(pin, min, max) biçiminde kendiniz verebilirsiniz.
read() servonun gerçek konumunu ölçmez. Yalnızca en son write() ile verilen hedefi geri döndürür. Mil bir engele takılsa bile read() yine hedef değeri verir.
Konum servosu ve sürekli dönen servo
write() komutunun anlamı servo türüne göre değişir:
- Konum servosu: Değer hedef açıdır (0–180 derece).
- Sürekli dönen servo: Değer dönüş hızını ve yönünü belirler. 0 bir yönde tam hız, 180 diğer yönde tam hız verir. 90 civarındaki bir değer ise hareketsizliktir.
Aynı kodu iki farklı tip servoya yüklediğinizde biri açıya, diğeri hıza tepki verir. Ürün seçerken servonun türünü önce belirleyin.
Kodla açı ayarlama: sweep örneği
Aşağıdaki kod servo milini 0 dereceden 180 dereceye, sonra geri 1 derecelik adımlarla hareket ettirir. Sinyal kablosu pin 3'e bağlıdır.
#include <Servo.h>

Servo motor;
const int SERVO_PIN = 3;

void setup() {
  motor.attach(SERVO_PIN);
}

void loop() {
  for (int aci = 0; aci <= 180; aci++) {
    motor.write(aci);
    delay(15);
  }
  for (int aci = 180; aci >= 0; aci--) {
    motor.write(aci);
    delay(15);
  }
}
attach() servoyu pin 3'e tanıtır. Her write() çağrısı yeni bir hedef açı verir. delay(15) değeri adımlar arasındaki bekleme süresidir; bu değeri artırmak hareketi yavaşlatır, azaltmak hızlandırır.
Potansiyometreyle açı kumandası
Açıyı kod içinde sabit vermek yerine bir potansiyometre ile de kontrol edebilirsiniz. Potansiyometrenin uçları 5V ve GND'ye, orta ucu A0 pinine bağlanır. Okunan değer map() ile 0–180 aralığına çevrilir:
#include <Servo.h>

Servo motor;
const int SERVO_PIN = 3;
const int POT_PIN = A0;

void setup() {
  motor.attach(SERVO_PIN);
}

void loop() {
  int okuma = analogRead(POT_PIN);
  int aci = map(okuma, 0, 1023, 0, 180);
  motor.write(aci);
  delay(15);
}
Burada servoya giden değer potansiyometrenin konumundan türetilen hedeftir.
TowerPro SG90 Analog: model değerleri
Örnek olarak TowerPro SG90 Analog modelinin değerleri aşağıdadır. Bu değerler yalnızca bu tek ürüne aittir; başka servolarda farklı olabilir.
| Özellik | Değer |
|---|---|
| Çalışma gerilimi | 4,8 V |
| Durdurma momenti (4,8 V) | 1,8 kg·cm |
| Güç bağlantısı | Harici adaptörle |
| Kablo uzunluğu | 25 cm |
| Konnektör | JR (JR ve Futaba uyumlu) |
Üretici bu modelde gücü harici adaptörle sağlamayı belirtir.
Güvenlik ve sık hatalar
- Mekanik zorlama: Milin önüne sert bir engel konur ya da kol elle zorlanırsa motor ve dişliler yük altında kalır. Hareket aralığını mekanik olarak sınırlayın.
- Gerilim ve toprak: Harici kaynağın gerilimini servonun belirtilen çalışma aralığına uygun seçin.
- Bağlantı sırası: Kablo değiştirirken kaynağı kapatın. Güç hattında kısa devre yapacak gevşek uçlardan kaçının.
- Şebeke gerilimi: Servo düşük gerilimde çalışan bir elemandır. Ev prizi gibi şebeke gerilimli bir yükü servo ile doğrudan açıp kapatmaya çalışmayın; bu tür yükler için Arduino ile röle modülü yazısındaki yaklaşımı inceleyin ve gerekirse yetkili bir elektrikçiye danışın.
Kaynaklar
- Servo/docs/api.md at master · arduino-libraries/Servo — GitHub (arduino-libraries)
- Servo/docs/readme.md at master · arduino-libraries/Servo — GitHub (arduino-libraries)
- USB 16-Servo Controller User's Guide (preliminary) — Pololu
- SG90 Analog — TowerPro
- Troubleshoot servo motors — Arduino
İlgili yazılar
Arduino ile PWM Nedir? LED Parlaklığı ve DC Motor Hızı Nasıl Ayarlanır?
PWM ile LED parlaklığının ve transistör üzerinden DC motor hızının nasıl ayarlandığını bağlantılar ve kod örnekleriyle öğrenin.
· 3 dk okuma
UART ve Seri Haberleşme Nedir? Baud Rate, TX/RX ve Arduino Serial Monitor
UART, veriyi bit bit ve ortak saat hattı olmadan taşıyan seri bir arayüzdür. Çerçeve yapısı, baud rate, TX/RX bağlantısı ve Arduino Serial Monitor ayarları bu yazıda adım adım anlatılır.
· 5 dk okuma
I2C Haberleşme Protokolü Nedir? Arduino ile Adres Tarama (I2C Scanner)
I2C veri yolunun çalışma mantığını ve Arduino ile bir modülün adresini nasıl tarayacağınızı öğrenin.
· 4 dk okuma
Ohm Kanunu Nedir? Gerilim Bölücü ve LED Direnci Hesabı Adım Adım
Ohm kanununu, direnç gücünü ve gerilim bölücünün yük etkisini örneklerle öğrenin. LED için seri direnç seçimini 5 V ve 3,3 V üzerinden hesaplayın.
· 6 dk okuma